某湿法水泥生产线有几十台电动执行机构,大多通过手操器、伺服放大器实现对工艺调节阀的控制。由于工况条件差、电子元器件易老化,伺服放大器容易发生故障:放大器振荡引起执行器振荡,导致伺服电动机抱闸失灵,故障率上升,工艺参数波动,影响生产。本文介绍用 DCS"无伺服"技术替代伺服放大器的改造实践。
一、原控制原理
手操器给定前置磁放大器 4~20mA 信号,前置磁放大器为直流输出内反馈推挽线路,给定信号与电动执行器位置发送器反馈的 4~20mA 信号比较后,由电子开关与触发器控制伺服电机正转或反转;反馈信号同时送回前置磁放大器比较,直到给定与反馈平衡为止,并在手操器上显示反馈变化过程。
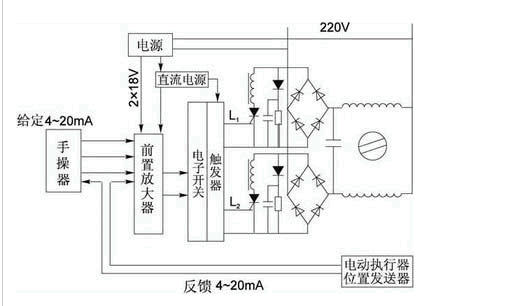
图1 伺服放大控制原理
前置磁放大器中的"调零"与"稳定"电位器是执行机构能否产生振荡的关键,也是故障易发点;电子开关与触发器回路中的可控硅、二极管、限流电感、单结晶管同样易发故障。
二、利用"无伺服"技术控制执行机构
在 3 号窑技改中建立了窑系统 DCS。基于长期使用执行器和无伺服改造的经验,对 3 号煤磨袋除尘排风机入口阀、冷风阀等 5 台执行器进行了带 RC 灭弧和 RV 压敏电阻的无伺服控制改造:利用梯形图程序对 220V 和 380V 电动执行器模拟实现伺服放大器的比较、放大功能,用开关量输出模块实现驱动控制,用模拟量输入模块完成阀门位置反馈采集。
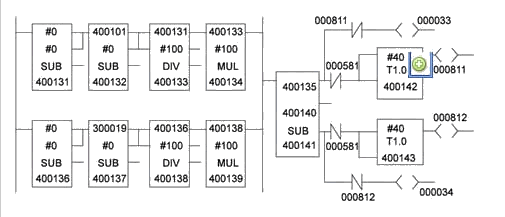
图2 无伺服控制梯形图程序
梯形图中,操作员给定值(如 400101)经除法与乘法运算取整后赋值给比较单元(400135);反馈值(300019)同理赋值给 400140;两者比较后分别驱动相应线圈,使中间继电器 K1/K2 吸合、交流接触器 KM1/KM2 动作,电机正转或反转,从而实现无伺服的正反转控制。
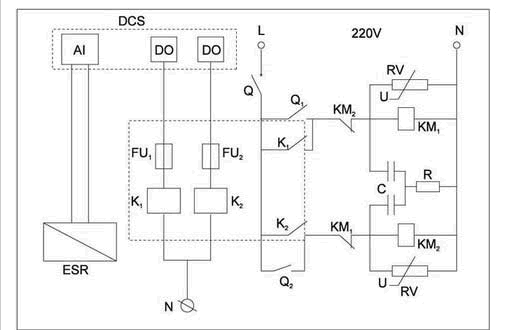
图3 电动执行器控制原理(DCS:控制系统;ESR:位置发送器;Q:低压断路器;Q1/Q2:维护开关;RC:灭弧装置;RV:压敏电阻)
程序中"#100"为取整运算值,即阀门开度控制精度(死区范围);精度要求高的场合可取"#50"或更小,相当于伺服前置磁放大器中"稳定"电位器的作用。000581 为复位线圈;"#40"为驱动输出保持 40s 后自动断开。改造后硬线路可同时适用 220V 和 380V 执行器。由于是集中控制,每台执行器须增加两只中间继电器和 1 台机旁控制箱;若能与生产厂协商把接触器、RC 灭弧装置和压敏电阻装入执行器内部,则安装操作更方便。我公司已对生产线上的西门子执行器完成如上改造。
三、使用效果
改造后的 5 台无伺服控制执行机构投运半年多:自控性能大幅提高,完全适应水泥现场的恶劣环境,无需人为干预,运行可靠、故障率低,维护量与维修成本显著下降,还节省了手操器和伺服放大器的投入费用。RC 灭弧装置与 RV 压敏电阻抑制了驱动回路拉弧,保证控制回路长期安全运行,为工艺操作提供了稳定准确的参数。
我司供应各品牌电动执行机构及备品备件,提供控制系统配套与改造技术支持,欢迎联系我们。